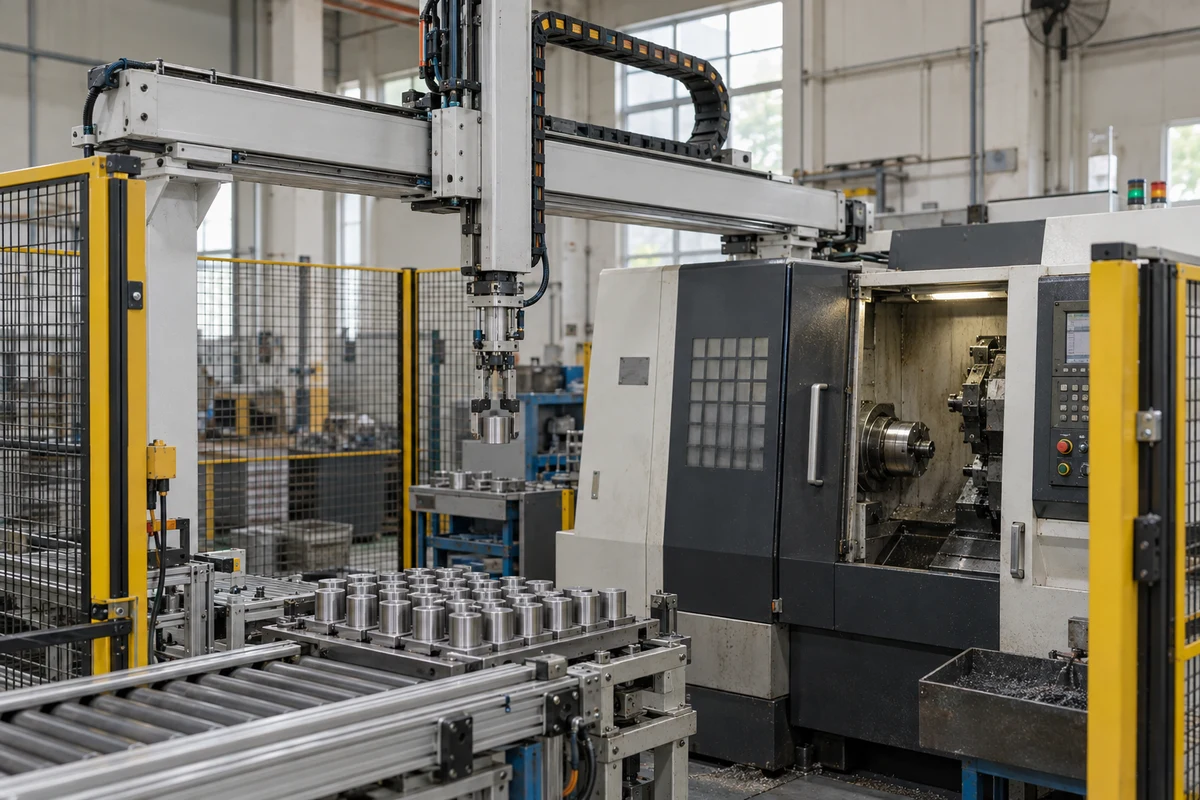
上下料机械手需要与供料、夹持和机床状态协调,单独选定机械手并不代表整个工作单元已经完成。
机器人可承担机床上下料任务,但实际应用还涉及料台、末端夹具与加工设备之间的协同。对桁架形式而言,直线轴布局需要适应机床开口、工件交接位置和维护空间。
工件外形、重量、可抓取表面以及加工前后的状态变化,需要在方案中说明。薄壁件、带油工件或外形变化较大的零件,其抓取条件不能简单按外廓尺寸推断。
机床门、工件夹紧和机械手退出等状态需要形成明确的动作顺序。评估节拍时应包含等待、抓取确认和交接动作,而不是只比较机械手运动时间。具体安全与控制设计由项目方案确认。
行业应用参考:KUKA:机床上下料自动化。本文结合常见工况整理,不代表任何具体机型的能力承诺。
了解相关设备:ylzzcom永利总站线路检测工业产品中心。